- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
Bir Robot Köpeği Karmaşık Endüstriyel Operasyonlara Uygun Yapan Nedir?
A Robot KöpekMerdivenler, eğimler, engebeli zeminler, dar geçitler, molozlar, tüneller veya diğer zorlu araziler gibi endüstriyel görevler söz konusu olduğunda geleneksel tekerlekli mobil robotların sınırlarının ötesine geçmek üzere tasarlanmıştır. Değeri, dört ayaklı hareketlilik, otonom navigasyon, çevresel algılama, göreve özel algılama, modüler ekipman ve sürekli çalışmanın birleşiminden kaynaklanmaktadır. Ancak endüstriyel kullanıcılar için mobilite tek başına yeterli değildir. Pratik bir platformun aynı zamanda kararlı hareketi, veri toplamayı, ekipman entegrasyonunu, pil yönetimini, bakımı ve tanımlanmış çevre koşulları altında çalışmayı desteklemesi gerekir. Bu, platform mimarisini ve uygulama planlamasını denetim, altyapı izleme, akıllı üretim, acil durum desteği ve diğer profesyonel işletim senaryolarında başarılı dağıtım için merkezi hale getirir.
İçindekiler
İlgili teknik tartışmaya doğrudan atlamak için bir bölüme tıklayın.
- 1. Endüstriyel Dört Ayaklı Robotu Ne Tanımlar?
- 2. Zorlu Arazilerde Ayaklı Hareketliliği Yararlı Kılan Nedir?
- 3. Hangi Otonom Fonksiyonlar Endüstriyel Operasyonu İyileştirir?
- 4. Çoklu Sensör Algılamanın Rolü Nedir?
- 5. Dörtlü Platform Hangi Denetim Görevlerini Destekleyebilir?
- 6. Modüler Ekipmanlar Platforma Neler Katabilir?
- 7. Platform Hangi Koşullar İçin Tasarlanmalıdır?
- 8. Dört Ayaklı Robotlar Zor Çalışma Alanlarına Maruz Kalmayı Nasıl Azaltabilir?
- 9. Ekipman ve Sensörler Nasıl Entegre Edilmelidir?
- 10. Alıcılar Platform Seçmeden Önce Neleri Değerlendirmeli?
- 11. Yapılandırılmış Bir Dağıtım Süreci Nasıl Görünür?
- 12. Endüstriyel Dört Ayaklı Robotiğin Gelecekteki Yönü Nedir?
- 13. Sıkça Sorulan Sorular
Endüstriyel Dört Ayaklı Robotu Ne Tanımlar?
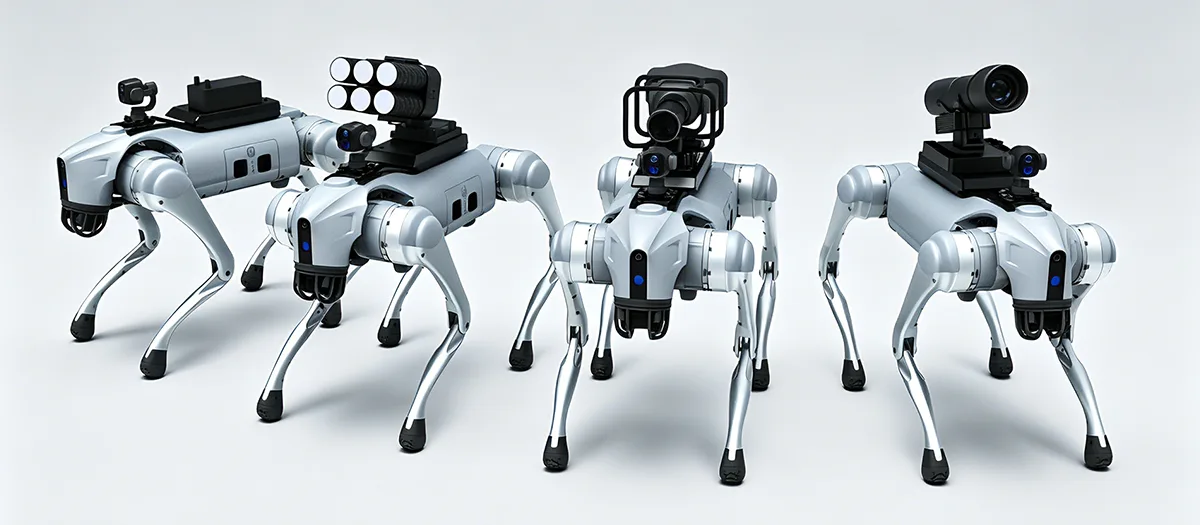
Endüstriyel dört ayaklı robot, tekerlekler veya paletler yerine ayaklı hareket etrafında inşa edilmiş mobil bir robotik platformdur. Dört ayaklı yapısı, sensörleri, iletişim ekipmanını, bilgi işlem donanımını ve diğer uygulamaya özel ekipmanı taşırken, yükseklik ve düzensiz zemindeki değişikliklerle başa çıkabilmesini sağlar.
Tanımlayıcı özellik sadece dört bacağın görünümü değildir. Dört ayaklı bir platformun değeri hareket, algı, kontrol, güç, yapı ve görev ekipmanı arasındaki koordinasyondan gelir. Robotun çevresini anlaması, hareketini ayarlaması, dengesini koruması ve tanımlanmış bir çalışma rutinini gerçekleştirmesi gerekiyor.
Bu sistem odaklı tasarım, endüstriyel dört ayaklı platformları basit uzaktan kumandalı makinelerden ayırır. Profesyonel bir platform, otonom rota planlamayı, engellerden kaçınmayı, veri toplamayı, ekipman izlemeyi ve tekrarlanabilir devriye rutinlerini destekleyebilir. Bu işlevler, robotun yalnızca mobil kamera görevi görmek yerine daha geniş bir operasyonel iş akışına katılmasına olanak tanır.
Ayaklı Hareketlilik Dört ayaklı hareket, platformun merdivenler, eğimler, boşluklar, düz olmayan zeminler, gevşek zemin ve arazideki diğer değişikliklerle başa çıkmasına olanak tanır.
Akıllı Navigasyon Algılama, yol planlama, konumlandırma ve engellerden kaçınma, karmaşık ortamlarda daha otonom hareketi destekleyebilir.
Genişletilebilir Platform Modüler sensörler ve ekipmanlar aynı robotik tabanı farklı denetim, izleme ve endüstriyel görevlere uyarlayabilir.
Dört ayaklı mobilite neden endüstriyel otomasyonu değiştiriyor?
Geleneksel tekerlekli robotlar nispeten öngörülebilir yüzeylerde en iyi performansı gösterir. Merdivenler, hendekler, gevşek malzemeler, yükseltilmiş eşikler veya engebeli araziler rotayı kesintiye uğrattığında verimlilikleri düşebilir. Paletli sistemler bazı zorlu yüzeylerin üstesinden gelebilir ancak aynı zamanda dar alanlarda ve ortamın sık sık yükseklik değişiklikleri içerdiği durumlarda da sınırlamaları vardır.
Bacak hareketi soruna farklı şekilde yaklaşır. Her bacağın ayrı ayrı kontrol edilebilmesi, robotun ayaklarını araziye göre yerleştirmesine olanak tanıyor. Bu, düzensiz ortamlarda hareket ederken dengeyi korumak için daha fazla seçenek sunar.
Endüstriyel uygulamalar için pratik fayda erişimdir. Daha fazla arazi türünde hareket edebilen bir robot, potansiyel olarak denetim noktalarına, ekipman alanlarına, tünellere, atölyelere ve geleneksel bir mobil platformun ek altyapıya ihtiyaç duyabileceği diğer yerlere ulaşabilir.
- Dört ayaklı hareket, değişen yükseklikleri ve engebeli zemini destekler.
- Otonom navigasyon, sürekli manuel yönlendirme ihtiyacını azaltabilir.
- Sensörler hareket ve denetim görevleri için çevresel bilgiler sağlar.
- Modüler arayüzler, farklı uygulamalar için farklı ekipmanların kurulmasına olanak tanır.
- Dijital veri toplama, saha operasyonlarını daha sonraki analizlere bağlayabilir.
Temel prensipEndüstriyel bir dört ayaklı, eksiksiz bir mobil işletim sistemi olarak değerlendirilmelidir. Hareketlilik önemlidir ancak algılama, kontrol, ekipman entegrasyonu, güç ve veri işlevleri hareketliliğin ne kadar faydalı olacağını belirler.
Zorlu Arazilerde Ayaklı Hareketliliği Yararlı Kılan Nedir?
Zorlu araziler dört ayaklı robot teknolojisinin en net uygulama alanlarından biridir. Endüstriyel alanlar; basamaklar, rampalar, hendekler, dar yürüyüş yolları, moloz yığınları, çamurlu alanlar, düzgün olmayan zeminler ve yüzey yüksekliğinde değişiklikler içerebilir. Yalnızca düz zeminler için tasarlanmış bir platform, ek altyapı gerektirebilir veya belirli alanlara ulaşamayabilir.
Dört ayaklı bir robot, ayaklarını ayrı ayrı yerleştirip kaldırabiliyor, bu da onun vücut duruşunu arazi değiştikçe uyarlamasına olanak tanıyor. Bu, platform ile zemin arasında daha istikrarlı bir ilişki sağlarken eğimler, basamaklar, boşluklar ve düzensiz yüzeyler üzerindeki hareketi destekleyebilir.
Merdiven ve yükseklik değişiklikleri
Merdivenler tekerlekli platformlara meydan okuyabilecek basit bir arazi örneğidir. Robotun tekrarlanan dikey değişikliklerin üstesinden gelmesi gerekirken, her bir tekerleğin yüzeyle uygun teması sürdürmesi gerekir. Ayaklı bir platform, bireysel bacakları kaldırabilir ve duruşunu adımlar arasında hareket edecek şekilde ayarlayabilir.
Kesin yetenek hala robot tasarımına, adım geometrisine, kontrol sistemine ve çevre koşullarına bağlıdır. Önemli olan mühendislik noktası, ayaklı yapının tekerleklerin sahip olmadığı ek hareket seçeneklerini sağlamasıdır.
Eğimler ve düzgün olmayan yüzeyler
Endüstriyel ortamlar genellikle eğimli beton, çakıl, gevşek toprak, çamurlu zemin, drenaj kanalları veya geçiş yüzeylerini içerir. Dört ayaklı bir platform, arazi değiştikçe bacak pozisyonlarını ve vücut tutumunu uyarlayabilir.
Kararlı çalışma, mekanik tasarım, algılama, yürüyüş kontrolü, çekiş ve denge algoritmalarının kombinasyonuna bağlıdır. Bacaklar fiziksel hareket kabiliyetini sağlarken, kontrol sistemi bu kabiliyetin nasıl kullanılacağını belirler.
Dar ve dağınık alanlar
Endüstriyel tüneller, atölyeler, boru koridorları ve bakım alanları mevcut güzergahı sınırlayan engeller içerebilir. Kompakt dört ayaklı bir platform, sürekli düz bir sürüş yüzeyine ihtiyaç duymadan bu alanların bazılarında gezinebilir.
| Arazi Durumu | Geleneksel Mobil Platformlar İçin Zorluk | Dörtlü Tasarım Avantajı |
|---|---|---|
| Adımlar | Dikey değişiklikler tekerlek temasını ve ileri hareketi kesintiye uğratabilir | Bireysel bacaklar kaldırılabilir ve farklı yüksekliklere yerleştirilebilir |
| Dik Eğimler | Azalan çekiş ve sınırlı vücut ayarı hareketi etkileyebilir | Hareket sırasında bacak pozisyonu ve vücut duruşu ayarlanabilir |
| Moloz | Düzensiz temas yüzeyleri tekerlek hareketini dengesiz hale getirebilir | Bireysel ayak yerleştirme, engelleri aşmak için daha fazla seçenek sunar |
| Çamurlu Zemin | Tekerlek veya palet çekişi yumuşak yüzeylere göre değişiklik gösterebilir | Bacak yerleşimi değişen temas koşullarına uyum sağlayabilir |
| Boşluklar ve Oluklar | Tekerlekli sistemler köprüleme veya dolambaçlı yol gerektirebilir | Bacak hareketi seçilen arazi özelliklerinin etrafında veya üzerinde gezinebilir |
Denge, hareket kadar önemlidir
Zorlu arazilerde hareket edebilmek yeterli değildir. Platformun sensörleri ve ekipmanı taşırken dengesini koruması gerekiyor. Zemin yüksekliğindeki ani değişiklikler robotun ağırlık merkezini ve yük dağılımını etkileyebilir.
Bu nedenle kontrol sistemlerinin yürüyüşü, duruşu, sensör geri bildirimini ve hareket hızını koordine etmesi gerekir. Sarsıntı önleme ve devrilme önleme işlevleri, tanımlanan çalışma aralığı dahilinde istikrarlı çalışmanın korunmasına yardımcı olabilir.
Bu özellikle robotun kamera veya ölçüm ekipmanı taşıdığı durumlarda geçerlidir. Aşırı hareket, robot dik durduğunda bile toplanan verilerin kalitesini düşürebilir.
Hangi Otonom Fonksiyonlar Endüstriyel Operasyonu İyileştirir?
Platform, sürekli manuel yönlendirme gerektirmeden tekrarlanabilir görevleri gerçekleştirebildiğinde endüstriyel robot teknolojisi daha kullanışlı hale gelir. Otonom işlevler, hareketi ve veri toplamayı daha yapılandırılmış hale getirirken operatörün iş yükünü azaltabilir.
Modern dört ayaklı platformlar çevresel algılamayı, konumlandırmayı, rota planlamayı, engellerden kaçınmayı, görev yürütmeyi ve veri kaydetmeyi birleştirebilir. Özerklik derecesi robot mimarisine, sensörlere, yazılıma, iletişim koşullarına ve çalışma ortamına bağlıdır.
Çevre algısı
Bir mobil robotun otonom olarak gezinmeden önce etrafındaki ortam hakkında bilgiye ihtiyacı vardır. Sensörler engelleri, arazideki değişiklikleri, açık rotaları ve diğer ilgili özellikleri tanımlayabilir.
Algılama verileri daha sonra navigasyon sistemi tarafından robotun nasıl hareket etmesi gerektiğini belirlemek için kullanılır. Değişen ortamda bu sürecin tek başına sabit bir haritaya dayanmak yerine sürekli yürütülmesi gerekebilir.
Yol planlama ve engellerden kaçınma
Yol planlaması, robotun tanımlanan noktalar arasında nasıl seyahat edebileceğini belirler. Engellerden kaçınma, bir nesne planlanan rotayı kapattığında veya çevresel koşullar değiştiğinde ayarlama yapılmasına yardımcı olur.
Endüstriyel denetim için bu, ekipmanın etrafındaki, tesislerdeki veya belirlenmiş denetim noktaları arasındaki tekrarlanabilir rotaları destekleyebilir. Operatörler her hareketi manuel olarak kontrol etmek yerine denetim sonuçlarına daha fazla odaklanabilirler.
Görev planlama ve veri toplama
Otonom bir denetim rutini, hareketi algılamayla birleştirebilir. Robot tanımlanan konumlara gidebilir, görüntüleri veya sensör okumalarını toplayabilir, sonuçları kaydedebilir ve ardından bir sonraki konuma devam edebilir.
Bu, robotun hareketi ile toplanan bilgilerin bağlantılı olduğu dijital bir iş akışı yaratır. Sistem yalnızca bir video akışı üretmek yerine, denetim sonuçlarının yapılandırılmış bir kaydını oluşturabilir.
Algılamak
Sensörler arazi, engeller, ekipman ve çevre koşulları hakkında bilgi toplar.
Planı
Navigasyon sistemi mevcut alan ve görev gereksinimlerine göre uygun bir rota belirler.
Davranmak
Bacaklar ve kontrol sistemleri, ortamdaki değişikliklere uyum sağlarken hareketi koordine eder.
Kayıt
İnceleme görüntüleri, sensör ölçümleri ve çalışma bilgileri daha ileri analizler için saklanabilir.
Özerklik çevreye uygun olmalıdır
Otonom çalışma, her endüstriyel ortamın tamamen gözetimsiz olması gerektiği anlamına gelmez. Bazı ortamlar, belirli görevlerden önce tanımlanmış denetim, uzaktan müdahale veya operatör onayı gerektirir.
Daha pratik bir yaklaşım, iş akışının hangi bölümlerinin güvenilir bir şekilde otomatikleştirilebileceğini ve insan karar verme sürecinin nerede yararlı olmaya devam edeceğini belirlemektir. Navigasyon, tekrarlanan veri toplama ve rutin rota yürütme, otomasyon için güçlü adaylardır; olağandışı bulgular ise ek insan değerlendirmesi gerektirebilir.
Çoklu Sensör Algılamanın Rolü Nedir?
Algılama, mobil bir robota, çevresini anlaması ve uygulamaya özel görevleri yerine getirmesi için ihtiyaç duyduğu bilgileri sağlar. Tek bir sensör, endüstriyel operasyon için gerekli olan her türlü bilgiyi nadiren sağlar.
Görsel kameralar ayrıntılı görüntüler sağlayabilir. Termal sensörler sıcaklık farklılıklarını ortaya çıkarabilir. Mesafe sensörleri robotun çevredeki geometriyi anlamasına yardımcı olabilir. Diğer sensörler yerelleştirmeyi, çevresel ölçümü veya ekipmana özel denetimi destekleyebilir.
Görsel algılama
Yüksek çözünürlüklü kameralar, ekipman gözlemi, altyapı kontrolleri, tesis izleme ve dokümantasyon için görüntü ve video yakalayabilir. Operatörler bileşenlerin ve yüzeylerin görünümünü doğrudan inceleyebildiği için görsel veriler genellikle incelemenin başlangıç noktasıdır.
Termal algılama
Termal görüntüleme, görünür ışıklı görüntülerde belirgin olmayabilecek sıcaklık değişimlerini tanımlayabilir. Bu, anormal ısı düzenlerinin daha fazla değerlendirme gerektiren bir duruma işaret edebileceği elektrikli ekipman, makine, güç sistemleri ve diğer varlıklar çevresinde yararlı olabilir.
Mekansal algı
Mesafe ve derinlik bilgileri robotun engelleri, koridorları, adımları ve ortamın diğer özelliklerini anlamasına yardımcı olabilir. Bu, navigasyonu destekler ve aynı zamanda haritalama ve mekansal dokümantasyona da katkıda bulunabilir.
| Sensör Kategorisi | Birincil Bilgiler | Potansiyel Endüstriyel Rol |
|---|---|---|
| Görünür Işık Kamerası | Resimler ve videolar | Görsel inceleme, dokümantasyon, ekipman gözlemi |
| Termal Kamera | Sıcaklık düzenleri | Termal durum kontrolleri ve anormal ısı tanımlaması |
| Derinlik veya Menzil Sensörü | Mesafe ve mekansal ilişkiler | Navigasyon, engellerden kaçınma ve çevresel haritalama |
| Çevre Sensörü | Tanımlanmış çevresel ölçümler | Saha izleme ve uygulamaya özel veri toplama |
Sensör füzyonu neden önemlidir?
Sensör füzyonu, ortamın daha eksiksiz bir temsilini oluşturmak için farklı algılama kaynaklarından gelen bilgileri birleştirir. Bir kamera bir nesnenin görünümünü tanıyabilir, derinlik sensörü ise nesnenin mesafesini ve konumunu sağlar.
Termal bilgi daha sonra nesnenin alışılmadık bir sıcaklık düzenine sahip olup olmadığını göstererek başka bir katman ekleyebilir. Bu kaynakların birleştirilmesi, denetim ve navigasyonu tek bir sensöre güvenmekten daha bilgilendirici hale getirebilir.
Yük seçimi göreve bağlıdır
Daha fazla sensör mutlaka daha iyi bir sistem anlamına gelmez. Her ek bileşen ağırlık, güç gereksinimleri, montaj kısıtlamaları, veri işleme talepleri ve bakım hususlarını ekler.
Doğru yaklaşım, yalnızca tanımlanan görev için gereken bilgilerin seçilmesidir. Bir görsel denetim platformu, geniş bir çevresel sensör koleksiyonuna ihtiyaç duymayabilirken, bir endüstriyel izleme projesi, yararlı sonuçlar üretmek için çeşitli veri türlerine ihtiyaç duyabilir.
Dörtlü Platform Hangi Denetim Görevlerini Destekleyebilir?
Denetim, dört ayaklı robotik için en pratik endüstriyel uygulamalardan biridir çünkü platform, insanlar için uygun olmayan veya tekerlekli makineler için zor olabilecek konumlarda hareket edebilir.
Robot, tanımlanan rotaları izleyebilir, denetim noktalarında durabilir, görüntüleri veya sensör verilerini toplayabilir ve bilgileri bir analiz sistemine iletebilir. Bu, bir tesisin işletim gereksinimlerine göre planlanabilen tekrarlanabilir bir denetim iş akışı oluşturur.
Fabrika ve atölye denetimi
Üretim ortamlarında ekipman genellikle büyük tesislere dağıtılır. Bazı alanlar yükseltilmiş, dar olabilir veya zemin seviyesindeki değişikliklerle ayrılmış olabilir.
Dört ayaklı bir platform, tesisin seçilen bölümlerinde gezinebilir ve makinelerden, boru hatlarından, elektrik dolaplarından, yapısal alanlardan ve diğer tanımlanmış varlıklardan görsel bilgi toplayabilir.
Güç ve ekipman izleme
Sıcaklık farklılıklarının önemli olduğu durumlarda ekipman denetimi için termal ve görsel sensörler birleştirilebilir. Robot, önceden tanımlanmış konumlardaki görüntüleri toplayabilir ve mevcut sonuçları geçmiş kayıtlarla karşılaştırabilir.
Tünel ve kapalı alan denetimi
Tüneller, boru koridorları ve diğer dar alanlar erişim zorlukları yaratabilir. Kompakt bir mobil robot, denetim görevine uygun kameraları, aydınlatmayı veya diğer sensörleri taşırken bu tür alanlara girebilir.
Altyapı gözlemi
Altyapı varlıkları genellikle benzer alanların tekrar tekrar incelenmesini gerektirir. Tekrarlanabilir bir robot rotası, görüntü toplamanın standartlaştırılmasına ve tutarlı bir çalışma sırasının sağlanmasına yardımcı olabilir.
- Rutin muayene:Önceden tanımlanmış rotaları takip edin ve yinelenen görsel veya sensör verilerini toplayın.
- Ekipman izleme:Durum değerlendirmesi için görsel ve termal bilgileri birleştirin.
- Yapısal gözlem:Seçilen yüzeylerin, bağlantı noktalarının, boruların ve diğer fiziksel varlıkların görüntülerini yakalayın.
- Veri belgeleri:Daha sonra karşılaştırma ve analiz için zaman damgalı denetim kayıtları oluşturun.
Muayene avantajıEn kullanışlı otomasyon, yalnızca yürüyen denetim rotasının yerini almak değildir. Hareketin, algılamanın, veri kaydetmenin ve daha sonra analizin birbirine bağlandığı tekrarlanabilir bir döngü yaratıyor.
Denetim verileri yapılandırılmalıdır
Büyük bir resim koleksiyonu otomatik olarak kullanışlı değildir. Operatörlerin her gözlemin nereden geldiğini anlayabilmesi için sistem verileri belirli konumlar, ekipmanlar, rotalar veya denetim noktalarıyla ilişkilendirmelidir.
Robotik denetim sistemi uygun yazılımla birleştirildiğinde ortaya çıkan bilgiler trend analizini, bakım planlamasını ve takip denetimini destekleyebilir. Tam iş akışı tesise ve gerekli bilgilere bağlıdır.
Modüler Ekipmanlar Platforma Neler Katabilir?
Modülerlik, bir robotik platformun, ekipmanı değiştirerek veya ekleyerek farklı görevleri desteklemesine olanak tanır. Bu, özellikle çeşitli denetim ve izleme türlerinin gerekli olabileceği endüstriyel ortamlarda faydalıdır.
Olası ekipmanlar arasında görünür ışık kameraları, termal görüntüleme sistemleri, gaz dedektörleri, aydınlatma üniteleri, iletişim cihazları, çevresel sensörler ve göreve özgü diğer modüller yer alır. Kesin konfigürasyon robotun yük kapasitesine, elektrik sistemine, montaj arayüzlerine ve çalışma koşullarına bağlıdır.
Muayene ekipmanı
Kameralar ve termal görüntüleme sistemleri robotu mobil bir inceleme platformuna dönüştürebilir. Görsel kameralar fiziksel koşulları belgeleyebilir, termal sensörler ise ısı dağılımı hakkında ek bilgi sağlayabilir.
Çevresel ekipman
Gaz ve çevre sensörleri, robotun manuel erişime uygun olmayan alanlardan ölçüm toplamasına olanak tanıyabilir. Bu, endüstriyel tesislerde, tünellerde, atölyelerde ve diğer tanımlanmış ortamlarda iş akışlarının izlenmesini destekleyebilir.
Aydınlatma ve iletişim ekipmanları
Aydınlatma modülleri karanlık alanlarda görüntü kalitesini iyileştirebilir ve aydınlatmanın sınırlı olduğu yerlerde çalışmayı destekleyebilir. İletişim ekipmanı, operatörlerin çalışma alanındaki personel ile bilgi alışverişinde bulunmasına olanak sağlayabilir.
Visual Module Görsel inceleme, belgeleme ve ekipman gözlemi için görüntüler ve videolar çeker.
Termal Modül Geleneksel görsel incelemeyi tamamlayacak sıcaklıkla ilgili bilgiler sağlar.
Çevre Modülü Uygulamaya göre tanımlanmış gaz, hava veya diğer çevresel ölçümleri toplar.
Modülerlik tanımlanmış arayüzlere sahip olmalıdır
Modüler bir sistem yalnızca ekipmanın gereksiz uyumluluk sorunları yaratmadan kurulabildiği durumlarda pratiktir. Montaj noktaları, elektrik bağlantıları, veri arayüzleri, fiziksel boyutlar ve ağırlık sınırları açıkça tanımlanmalıdır.
Standartlaştırılmış arayüzler, ekipman konfigürasyonları arasındaki değişiklikleri basitleştirebilir. Aynı zamanda, standart arayüzler uygulama gereksinimlerini karşılamadığında özel projeler özel braketler, muhafazalar veya güç düzenlemeleri gerektirebilir.
Güç ve ağırlık birlikte düşünülmeli
Eklenen her modül, tüm işletim konfigürasyonunu değiştirir. Daha ağır bir sensör, bacaklar ve tahrik sistemi tarafından taşınan yükü artırır. Ek elektronikler elektrik tüketimini artırabilir. Daha büyük bir muhafaza, ağırlık merkezini etkileyebilir veya robotun hareketini kısıtlayabilir.
Bu nedenle modüler tasarım, robot, temel platform ile ekipmanı arasındaki mekanik ve elektriksel ilişkilere yeterince dikkat edilerek geliştirildiğinde en iyi şekilde çalışır.
Platform Hangi Koşullar İçin Tasarlanmalıdır?
Endüstriyel ortamlar önemli ölçüde farklılık gösterir. Bir atölye katı, dış mekandaki bir inşaat alanından farklı zorluklar sunarken, bir tünel, açık bir sanayi sahasından farklı kısıtlamalar getirir.
Robotik platformu seçmeden veya geliştirmeden önce çevre koşulları net bir şekilde tanımlanmalıdır. Bu koşullar yapıyı, sensörleri, hareket algoritmalarını, sızdırmazlığı, pil davranışını ve bakım gereksinimlerini etkiler.
Yağmur ve nem
Dış ortamlar robotik ekipmanı yağmura, sıçrayan suya ve yüksek neme maruz bırakabilir. Uygun koruma düzeyi, platform tasarımına ve amaçlanan çalışma ortamına bağlıdır.
Nem ayrıca sensörleri ve konektörleri de etkileyebilir. Tekrarlanan dış mekan işletimi için bu bileşenler, ikincil ayrıntılar olarak ele alınmak yerine mekanik ve elektrik tasarımı sırasında dikkate alınmalıdır.
Toz ve gevşek malzemeler
Endüstriyel alanlar toz, kum, döküntü veya diğer parçacıklı maddeleri içerebilir. Bu tür malzemeler hareketli mekanizmalara girebilir veya sensörün görünürlüğünü etkileyebilir.
Koruma, temizleme prosedürleri, bakım erişimi ve bileşen seçimi bu nedenle gerçek saha koşullarını yansıtmalıdır.
Sıcaklık
Pil performansı, elektronik cihazlar, sensörler ve mekanik malzemeler sıcaklık değişikliklerine farklı tepki verebilir. Geniş sıcaklık koşullarına yönelik bir platform, çalışma sırasında beklenen gerçek aralığa göre değerlendirilmelidir.
Titreşim ve darbe
Bacak hareketi tekrarlanan mekanik hareket yaratırken engebeli arazi ek şoklara neden olabilir. Bu nedenle hassas sensörler ve elektronik ekipmanlar uygun montaj ve koruma gerektirir.
| Çevre Faktörü | Potansiyel Etki | Tasarımın Dikkate Alınması |
|---|---|---|
| Nem | Konektörleri, elektronikleri ve sensörleri etkileyebilir | Uygun muhafaza, mühürleme ve bakım prosedürleri |
| Toz | Mekanik veya elektronik alanlara girebilir | Koruma, temizleme erişimi ve uygun bileşen seçimi |
| Sıcaklık | Pil ve elektronik davranışı etkileyebilir | Tanımlanmış çalışma aralığı ve ilgili çevresel değerlendirme |
| Titreşim | Sensör verilerini ve mekanik bileşenleri etkileyebilir | Uygun montaj, yapısal tasarım ve titreşim değerlendirmesi |
| Darbe | Bacakları, muhafazaları, montaj parçalarını ve elektronik aksamı zorlayabilir | Tanımlanmış koşullar altında yapısal koruma ve doğrulama |
Ortam doğru konfigürasyonu belirler
Her endüstriyel tesis için ideal olan evrensel bir konfigürasyon yoktur. Robot seçilmeden önce çalışma ortamı belgelenmelidir.
Yararlı bilgiler arasında iç veya dış mekanda çalıştırma, yüzey türleri, sıcaklık aralığı, toz veya nem varlığı, koridor genişliği, merdiven boyutları, beklenen engeller, gerekli yükler ve iletişim koşulları yer alabilir.
Dört Ayaklı Robotlar Zor Çalışma Alanlarına Maruz Kalmayı Nasıl Azaltabilir?
Endüstriyel robotiğin önemli bir uygulaması, insanların erişilmesi zor, rahatsız edici veya rutin manuel inceleme için uygun olmayan yerlere girme ihtiyacını azaltmaktır.
Mobil bir robot, kameraları ve sensörleri tanımlanmış alanlara taşıyabilirken, operatörler daha uygun bir kontrol konumunda kalabilir. Bu, personelin her denetim rotasını fiziksel olarak takip etmesini gerektirmeden denetim ve veri toplamayı destekleyebilir.
Rutin maruziyetin azaltılması
Bazı endüstriyel görevler, sıcak, tozlu, ıslak, gürültülü, dar veya başka türlü zorlu ortamlarda tekrar tekrar hareket etmeyi gerektirir. Rutin veri toplama için mobil bir platformun kullanılması, personelin bu alanlara girmesi gereken sıklığı azaltabilir.
Robot, insan müdahalesine yönelik her türlü gereksinimi ortadan kaldırmaz. Bakım, olağandışı bulgular, onarımlar ve robotun yetenekleri dışındaki görevler yine de eğitimli personel gerektirebilir. Amaç, uygun denetim ve izleme faaliyetlerini daha kontrollü bir çalışma modeline taşımaktır.
Uzaktan gözlem ve iletişim
Kamera ve iletişim modülleri, operatörlere, denetlenen ekipmanın yanında durmalarına gerek kalmadan sahadan bilgi sağlayabilir.
Bakım ekipleri için bu, ön kontroller sırasında faydalı olabilir. Bir robot öncelikle görsel bilgileri toplayarak teknisyenlerin alana girmeden önce ne tür bir takip çalışmasının gerekebileceğini belirlemesine olanak tanır.
Riskin azaltılması sistem tasarımına bağlıdır
Bir robot sırf uzakta olduğu için otomatik olarak güvenli değildir. Sistemin tamamının uygun navigasyona, engellerden kaçınmaya, iletişime, acil durum prosedürlerine, bakım uygulamalarına ve çalışma sınırlarına ihtiyacı vardır.
Bu nedenle robot, insan işinin evrensel bir alternatifi olmaktan ziyade, tanımlanmış yeteneklere sahip bir mühendislik aracı olarak ele alınmalıdır.
- Hangi görevlerin uzaktan gerçekleştirilebileceğini tanımlayın.
- Robot için güvenli çalışma sınırları oluşturun.
- Uygun iletişim ve acil durum kontrol fonksiyonlarını sağlayın.
- Sensörlerin ve mekanik bileşenlerin bakımını çalışma koşullarına göre yapın.
- Robotun tanımlı yeteneklerinin ötesindeki durumlar için insan müdahalesini mümkün tutun.
Ekipman ve Sensörler Nasıl Entegre Edilmelidir?
Ekipman entegrasyonu, robotun amaçlanan görevini mobilite, denge, güç kullanılabilirliği veya veri kalitesinden ödün vermeden yerine getirip getiremeyeceğini belirler. Tezgah üzerinde iyi çalışan bir sensör, hareketli dört ayaklı bir platform üzerine kurulduğunda farklı bir montaj yapısı gerektirebilir.
Mekanik montaj
Montaj noktaları, kurulum ve bakım için yeterli erişimi korurken ekipmanı güvenli bir şekilde desteklemelidir. Ekipmanın konumu da önemlidir çünkü ağırlık merkezini ve robotun hareketini etkileyebilir.
Sabit bir görüş gerektiren kameralar ve sensörler için montaj sistemi aynı zamanda hareket ve titreşimi de dikkate almalıdır. Ekipmanın, robotun bacaklarına veya diğer bileşenlerine müdahale etmeden uygun bir görüş alanına ihtiyacı vardır.
Elektrik entegrasyonu
Eklenen her modül bir elektrik gereksinimi yaratır. Kameralar, termal sistemler, bilgi işlem modülleri, aydınlatma, iletişim ekipmanları ve çevresel sensörler farklı voltaj ve akım gereksinimlerine sahip olabilir.
Güç mimarisinin, robotun pili ve kontrol elektroniği ile uyumluluğu korurken bu yükleri de karşılaması gerekir.
Veri entegrasyonu
Modern robotik sistemler büyük miktarlarda görüntü, sensör ve navigasyon verileri üretebilir. Sistem bilginin nasıl toplandığını, iletildiğini, saklandığını ve işlendiğini tanımlamalıdır.
Denetim uygulamaları için veriler ideal olarak konum ve zaman bilgisine bağlı kalmalıdır, böylece sonraki analizler belirli bir gözlemin tam olarak nerede toplandığını belirleyebilir.
| Entegrasyon Alanı | Anahtar Soru | Potansiyel Etki |
|---|---|---|
| Ağırlık | Robot tüm ekipman paketini taşıyabilir mi? | Hareketliliği, dengeyi ve mekanik yükü etkiler |
| Konum | Ekipman nereye monte edilmelidir? | Ağırlık merkezini, görüş alanını ve hareketi etkileyebilir |
| Güç | Hangi elektrik girişi gereklidir? | Pil ve güç yönetimi gereksinimlerini değiştirir |
| Veri | Bilgi nasıl iletilecek veya saklanacak? | İletişim ve işleme mimarisini belirler |
| Bakım | Modüle erişilip değiştirilebiliyor mu? | Servis verilebilirliği ve çalışma sürekliliğini etkiler |
Entegrasyon dağıtımdan önce planlanmalıdır
Erken planlama, engellenen sensörler, erişilemeyen konektörler, yetersiz pil kapasitesi veya dengesiz ekipman montajı gibi sorunları önleyebilir.
Yararlı teknik bilgiler arasında ekipman boyutları, ağırlık, güç tüketimi, konnektör özellikleri, iletişim arayüzleri, montaj gereksinimleri, çalışma sıcaklığı ve beklenen çevresel etkiler yer alır.
Bu parametreler bilindikten sonra robotik platform, ekipmanların sonradan eklendiği bir temel robot yerine komple bir sistem olarak değerlendirilebilir.
Alıcılar Platform Seçmeden Önce Neleri Değerlendirmeli?
Dört ayaklı robot seçimine görünüm veya tek bir performans numarasından ziyade uygulama ile başlanılmalıdır. Teknik açıdan gelişmiş bir platform, gerekli arazide seyredemiyor, gerekli ekipmanı taşıyamıyor, beklenen koşullarda çalışamıyor veya gerekli verileri sağlayamıyorsa yine de uygun olmayabilir.
Çevre ile başlayın
Yüzeyleri, eğimleri, merdivenleri, koridorları, engelleri, sıcaklığı, nemi, tozu ve diğer çevresel özellikleri belgeleyin. Bu faktörler platformun ne tür mobilite ve koruma gerektirdiğini belirler.
İşletim görevini tanımlayın
Robotun inceleme, izleme, veri toplama, taşıma, ekipman gözlemi veya tanımlanmış başka bir işlevi yerine getirip getirmeyeceğini belirleyin. Görev, kurulması gereken ekipmanı belirler.
Hareketliliği değerlendirin
Yürüme yeteneğinden daha fazlasına bakın. Sahada beklenen gerçek yüzey koşullarında merdiven çıkma, yokuşta yol alma, engel aşma, denge, hareket hızı, dönme yeteneği ve performansı göz önünde bulundurun.
Yük kapasitesini ve entegrasyonu kontrol edin
Kameralar, sensörler, iletişim cihazları, montaj yapıları, piller ve diğer aksesuarlar dahil olmak üzere komple ekipman paketi değerlendirilmelidir.
Otonom işlevleri gözden geçirin
Sistemin rota planlamayı, engellerden kaçınmayı, konumlandırmayı, otomatik veri toplamayı, görev planlamayı ve uzaktan izlemeyi projenin gerektirdiği düzeyde destekleyip destekleyemeyeceğini belirleyin.
- Arazi:Robot hangi yüzeyleri, merdivenleri, eğimleri ve engelleri aşmalıdır?
- Görev:Robot hangi fiziksel eylemi veya bilgiyi sağlamalıdır?
- Yük:Hangi ekipmanın taşınması gerekiyor ve ağırlığı ne kadar?
- Güç:Platformun ve kurulu ekipmanın toplam elektrik talebi nedir?
- Özerklik:İşletim iş akışının hangi bölümlerinin otomatik yürütmeye ihtiyacı var?
- Çevre:Hangi sıcaklık, toz, nem, titreşim veya darbe koşulları bekleniyor?
- Bakım:Sensörler, piller, bacaklar ve diğer bileşenler nasıl incelenecek ve bakımı nasıl yapılacak?
Seçim ilkesiEn iyi platform mutlaka en uzun spesifikasyon sayfasına sahip olan platform olmak zorunda değildir. Hareket kabiliyeti, algılama, güç, ekipman entegrasyonu, özerklik ve bakım özellikleri gerçek çalışma ortamına uygun olandır.
Yapılandırılmış Bir Dağıtım Süreci Nasıl Görünür?
Yapılandırılmış bir dağıtım süreci, genel bir robotik konseptinin, net teknik gereksinimleri olan bir işletim sistemine dönüştürülmesine yardımcı olur. Robotun mevcut ortam, ekipman, prosedürler ve veri sistemleriyle çalışması gerektiğinden bu durum endüstriyel uygulamalar için özellikle önemlidir.
- İşletim senaryosunu tanımlayın:Saha düzenini, araziyi, çevre koşullarını, çalışma rotalarını ve hedef görevleri kaydedin.
- Gerekli ekipmanı tanımlayın:Hangi kameraların, termal sensörlerin, çevresel cihazların, aydınlatma ünitelerinin veya iletişim modüllerinin gerekli olduğunu belirleyin.
- Sistem parametrelerini oluşturun:Ağırlığı, boyutları, güç gereksinimlerini, veri arayüzlerini, montaj konumlarını ve bakım erişimini onaylayın.
- Operasyon rotasını oluşturun:Uygulamanın gerektirdiği alanları, kontrol noktalarını, gezinme yollarını ve denetim sırasını tanımlayın.
- Hareketliliği doğrula:Merdivenler, eğimler, engeller ve geçiş yüzeyleri dahil olmak üzere gerçek arazideki hareketi değerlendirin.
- Ekipmanı doğrulayın:Hareket sırasında görüntü kalitesini, sensör okumalarını, iletişimi ve ekipman stabilitesini kontrol edin.
- İşletim prosedürlerini oluşturun:Ücretlendirme, bakım, veri inceleme, müdahale ve acil durum prosedürlerini tanımlayın.
Site testi önemlidir
Laboratuvar testleri gerçek bir tesisin tüm özelliklerini yeniden üretemez. Robot mümkün olduğunca temsili çalışma koşulları altında değerlendirilmelidir.
Site testi, genel geliştirme sırasında tanımlanması zor olan ayrıntıları ortaya çıkarabilir. Koridor beklenenden daha dar olabilir. Bir merdiven alışılmadık bir yüksekliğe sahip olabilir. Belirli bir yüzey daha az çekiş sağlayabilir. Aydınlatma koşulları kamera performansını düşürebilir.
Bu bulgular daha sonra rota planlamasını, ekipman yerleşimini, sensör konfigürasyonunu veya işletim prosedürlerini ayarlamak için kullanılabilir.
Veri iş akışları robotla tasarlanmalı
Denetim otomasyonu ancak toplanan bilgiler kullanılabildiğinde değer üretir. Yararlı bir sistem, görüntülerin ve sensör okumalarının nasıl saklandığını, bunların konumlarla nasıl ilişkilendirildiğini, anormalliklerin nasıl tanımlandığını ve operatörlerin sonuçları nasıl incelediğini tanımlamalıdır.
Tekrarlanan incelemeler için geçmiş kayıtlar da karşılaştırma için bir temel oluşturabilir. Robot, benzer rotaları ve bakış açılarını kullanarak veri toplayabilir ve bu da değişikliklerin zaman içinde tanımlanmasını kolaylaştırır.
Bakım dağıtımın bir parçası olmalıdır
Mobil bir robot, tekrarlanan hareketi deneyimleyen mekanik ve elektronik bileşenler içerir. Bacaklar, eklemler, motorlar, sensörler, konektörler, piller ve koruyucu muhafazaların tümü uygun bakım gerektirir.
Bu nedenle rutin denetim, başlangıçtan itibaren işletme planına dahil edilmelidir. Temel bileşenlere kolay erişim ve net değiştirme prosedürleri, uzun vadeli çalışmayı daha pratik hale getirebilir.
Endüstriyel Dört Ayaklı Robotiğin Gelecekteki Yönü Nedir?
Endüstriyel dört ayaklı robot teknolojisinin gelişimi, daha fazla özerkliğe, daha iyi çevre bilincine, daha güçlü ekipman entegrasyonuna ve daha fazla uygulamaya özel yazılıma doğru ilerliyor. Ana yön, robotların yalnızca daha iyi yürümesini sağlamak değil, aynı zamanda daha az manuel müdahaleyle tüm işletim iş akışlarını gerçekleştirmelerine olanak sağlamaktır.
Daha akıllı somutlaştırılmış operasyon
Robotların, algıyı ve hareketi ayrı işlevler olarak ele almak yerine birleştirmeleri giderek daha fazla bekleniyor. Bir platform, nereye hareket edileceğine, engellerden nasıl kaçınılacağına ve bir görevin nerede gerçekleştirileceğine karar vermek için çevresel bilgileri kullanabilir.
Bu, fiziksel robot ile onu kontrol eden yazılım arasında daha yakın bir ilişki yaratır. Sonuç olarak, tamamen sabit bir rota ile temsil edilemeyen ortamlarda daha uyumlu hareketler elde edilebilir.
Daha akıllı denetim
Kameralar ve sensörler daha fazla bilgi topladıkça, otomatik analiz giderek daha kullanışlı hale geliyor. Yapay zeka tabanlı tanıma, önceden tanımlanmış görsel koşulların belirlenmesine, inceleme görüntülerinin düzenlenmesine ve ek inceleme gerektiren alanların vurgulanmasına yardımcı olabilir.
Örneğin bir sistem, seçilen ekipman anormalliklerini, yüzey değişikliklerini veya uygulama tarafından tanımlanan diğer koşulları tanıyacak şekilde tasarlanabilir. İnsan operatörler daha sonra her görüntüyü eşit dikkatle incelemek yerine doğrulama ve karar vermeye odaklanabilirler.
Daha fazla modülerlik
Gelecekteki endüstriyel platformların daha geniş ekipman kombinasyonlarını desteklemesi muhtemeldir. Tek bir robotik taban, farklı denetim sensörlerini, çevresel modülleri, iletişim ekipmanlarını veya göreve özel cihazları barındırabilir.
Bu, daha standartlaştırılmış mekanik ve elektriksel arayüzler gerektirirken, özel projelerin gerektirdiği durumlarda özelleştirmeye de olanak tanır.
Endüstriyel bilgi sistemleri ile entegrasyon
Endüstriyel robotiğin bir sonraki aşaması muhtemelen fiziksel operasyonu dijital yönetim sistemlerine bağlayacak. Robot tarafından oluşturulan bilgiler, ekipman kayıtları, bakım programları, haritalar, denetim geçmişi ve diğer dijital verilerle birleştirilebilir.
Bu, robotun izole bir makine olarak işlev görmek yerine daha büyük bir endüstriyel iş akışının parçası olmasına olanak tanır.
Daha Yüksek Özerklik Otonom navigasyon, rota planlama, engellerden kaçınma ve planlı operasyon yoluyla daha fazla görev gerçekleştirilebilir.
Daha İyi Algı Çoklu sensörler ve akıllı analizler, ekipman ve çevre hakkında daha zengin bilgiler sağlayabilir.
Daha Derin Entegrasyon Robotik platformlar mobiliteyi, sensörleri, gücü, verileri ve endüstriyel yazılımı daha eksiksiz bir işletim iş akışına bağlayabilir.
Mobil makineden akıllı işletim platformuna
Dört ayaklı robot teknolojisinin uzun vadeli değeri, fiziksel hareketlilik ve dijital zekanın birleşiminde yatmaktadır. Zorlu arazilerde yürüyebilen bir robot, fiziksel erişimi sağlıyor. Sensörler bilgi sağlar. Otonom kontrol tekrarlanabilirlik sağlar. Yapay zeka tabanlı analiz, toplanan verilerin yorumlanmasına yardımcı olabilir. Endüstriyel yazılım bu sonuçları daha geniş iş akışlarıyla birleştirir.
Bu yeteneklerin her biri bağımsız olarak faydalıdır ancak bunların kombinasyonu çok daha yetenekli bir platform oluşturur. Ne kadar yakından entegre olurlarsa, her yeni görev için tüm sistemi yeniden tasarlamaya gerek kalmadan daha fazla uygulama desteklenebilir.
Geleceğe dönük prensipEndüstriyel dört ayaklı robot teknolojisinin yönü, mobiliteyi, algıyı, otonom çalışmayı, modüler ekipmanı ve veri zekasını tek bir koordineli platformda birleştiren görev odaklı sistemlere yöneliktir.
Sıkça Sorulan Sorular
Endüstriyel dört ayaklı robot nedir?
Geleneksel tekerlekli robotların gezinmede zorluk yaşayabileceği ortamlarda denetim, izleme, veri toplama ve operasyon gibi profesyonel görevler için tasarlanmış dört ayaklı mobil robot platformudur.
Dört ayaklı robotlar neden engebeli arazilere uygundur?
Ayrı ayrı kontrol edilen dört bacak, ayak yerleştirme ve vücut duruşu için daha fazla seçenek sunar. Bu, platformun tanımlanmış çalışma kapasitesi dahilinde merdivenleri, eğimleri, boşlukları, gevşek yüzeyleri ve arazideki diğer değişiklikleri aşmasına yardımcı olabilir.
Dört ayaklı bir robot otonom olarak çalışabilir mi?
Evet. Sistem mimarisine bağlı olarak otonom işlevler arasında çevresel algılama, konumlandırma, rota planlama, engellerden kaçınma, görev yürütme ve veri toplama yer alabilir. Uygun özerklik düzeyi uygulamaya ve ortama bağlıdır.
Dört ayaklı bir platforma hangi sensörler kurulabilir?
Olası ekipmanlar arasında görünür ışık kameraları, termal görüntüleme sistemleri, derinlik veya mesafe sensörleri, çevresel izleme cihazları, aydınlatma sistemleri, iletişim modülleri ve göreve özel diğer ekipmanlar yer alır. Tam konfigürasyon platforma ve uygulamaya bağlıdır.
Endüstriyel denetim için dört ayaklı bir robot kullanılabilir mi?
Evet. Tanımlanmış rotaları takip ederek ve görsel, termal veya diğer sensör verilerini toplayarak endüstriyel tesislerin, ekipmanların, altyapının, tünellerin, atölyelerin ve diğer alanların rutin denetimini destekleyebilir.
Termal görüntüleme robota entegre edilebilir mi?
Evet. Sıcaklık farklılıklarının denetim göreviyle ilgili olduğu durumlarda termal görüntüleme, geleneksel kameraların yanında kullanılabilir. Sensör, montaj konumu, güç gereksinimi ve veri arayüzü tüm sistemin bir parçası olarak değerlendirilmelidir.
Robota ilave ekipman eklenebilir mi?
Birçok profesyonel platform, eklenen bileşenlerin tanımlanan mekanik, elektrik, ağırlık ve arayüz sınırları dahilinde kalması koşuluyla modüler ekipmanı destekleyebilir. Özel konfigürasyonlar için özel braketler veya diğer entegrasyon bileşenleri gerekli olabilir.
Platform seçmeden önce nelere dikkat edilmelidir?
Önemli faktörler arasında arazi, merdiven ve eğim gereksinimleri, çalışma ortamı, yük ağırlığı, sensör gereksinimleri, güç talebi, otonom işlevler, veri iş akışı, bakım erişimi ve iletişim koşulları yer alır.
Aynı platform farklı uygulamaları destekleyebilir mi?
Evet. Modüler bir tasarım, denetim, izleme, çevresel ölçüm veya diğer tanımlanmış endüstriyel görevler için farklı sensörlerin ve ekipmanların kurulmasına olanak sağlayabilir. Mevcut konfigürasyon robot mimarisine ve ekipman gereksinimlerine bağlıdır.
Robotik devriye sonrasında denetim verileri nasıl kullanılabilir?
Toplanan görüntüler ve sensör okumaları, konumlar ve inceleme noktalarıyla ilişkilendirilebilir ve ardından önceden tanımlanmış koşullar açısından incelenebilir. Geçmiş kayıtlar aynı zamanda denetim döngüleri arasındaki karşılaştırmayı da destekleyebilir ve takip çalışmalarının organize edilmesine yardımcı olabilir.
Otonom çalışma operatör ihtiyacını ortadan kaldırıyor mu?
Mutlaka değil. Otomasyon, sürekli manuel kontrolü azaltabilir ancak denetim, istisna yönetimi, bakım, olağandışı bulgular ve robotun tanımlı işletim kapasitesi dışındaki görevler için yine de operatörlere ihtiyaç duyulabilir.
Endüstriyel dört ayaklı robotlar hangi ortamlarda kullanılabilir?
Potansiyel uygulamalar arasında fabrikalar, atölyeler, tüneller, endüstriyel tesisler, altyapı sahaları, düzgün olmayan dış alanlar ve mobil denetim veya veri toplamanın gerekli olduğu diğer yerler yer alır. Gerçek uygunluk çevresel koşullara ve platform özelliklerine bağlıdır.
Dört Ayaklı Robot Projesini Tartışın
Uygulamanız için gereken arazi koşullarını, denetim görevini, ekipman gereksinimlerini, yük ağırlığını, çalışma ortamını veya otonom işlevleri paylaşın.
proje gereksinimlerinizi görüşmek için bizimle iletişime geçin